摘要:
近些年,随着我国交通运输业的大力发展,桥梁养护与改造工作迅猛增加,在桥梁支座更换及净空提升过程中,都需对桥梁进行顶升和降落。在桥梁顶升和降落过程中,由于各主梁的横向联系将上部承重结构连成了整体,要想不破坏桥面及横向联系将梁顶起,保证桥梁整体结构安全,就需要整体同步顶升。
以往的顶升系统多由人工操作,采用一人一顶的工作方式,手动操作、人工现场监测、总指挥协调;无实时监控:顶升过程中对桥梁状态没有实时监控,存在较大安全隐患;无数据记录:对顶升过程无记录,无法对顶升过程中的施工质量进行监管。同步精度低:使桥梁升高过程中各顶升点升高量不等以及改造后桥梁纵、横坡发生变化,造成桥梁上下部结构受力状态发生改变。桥梁结构安全无保障:对桥梁上部结构造成的铰缝破坏、混凝土开裂等损坏在桥梁运营期间陆续暴露出来,大大增加了桥梁的后期维护工作。
针对目前国内中小型桥梁顶升方式落后、顶升设备简单、顶升同步精度低、施工质量和桥梁结构安全无法保障的现状,又无法实现自动控制,耗费人力物力并且施工难度大。所以,设计一种具有自动化、高可靠的多点智能同步顶升系统具有一定的必要性。
多站点智能桥梁同步顶升系统据有精度较高、实时性好、安全性强、相应速度快、操作简单、等特点,其主要针对大型人字门的同步顶升设计开发.该系统分为上下两层.上位机采用触摸屏或电脑作为人机交互系统,下位机采用CPU以及相关输入输出模块组成PLC控制系统。
智能同步顶升系统特点:计算机多点同步顶升液压系统分为5个部分:液压泵站、PLC计算机控制系统、液压系统、位移压力检测与人机界面操作系统。该系统是将液压顶升系统、计算机PLC信号处理、位移监控与桥梁结构分析和施工技术进行集成,并在集成系统上进行的成套技术开发。其核心是在桥梁结构分析与施工技术总结的基础上,根据桥梁特性设计计算机PLC信号处理与液压系统,输入外部监控设施的位移信号,输出液压系统油量控制信号,利用终端多组千斤顶来达到平衡、安全与高效的桥梁顶升和水平移动的目的,顶升载荷包括:100吨-3200吨,顶升高度为5mm到500mm。
智能同步顶升系统特点: 高速置零、低速顶升,升降速度可以任意控制。 液压千斤顶外置式(或内置)位移、压力传感器、均载阀,保证了顶升系统在恶劣的工作环境下的高可靠性。 均载阀的过载保护功能,避免了多缸顶升时常见的胀缸事故。 先进的进油调速和重载液压回路,不但顶升时达到高精度同步,在带载下降时同样可保证高精度同步。 操作简便直观,并可实现工作的侧滚、俯仰等姿态的调整。 可以挂接彩色触摸屏或工控机,实时在线操作并准确显示实时顶升位移和顶升载荷。 可以实现多点同步控制及监控并可进行单点调整。系统可以扩展至32点或32点以上的多点同步,在多点同步工作状态下,除保持多点位置的同步外,并可按用户的要求调节各支点的载荷分布。
本工程拟采用先进的同步顶升系统,对整座桥梁上部结构进行同步顶升。
智能同步顶升系统数据传输配置:该系统为满足多点实时位移同步及载荷实时调整对数据传输处理必须做到高速精确,所以该系统数据传输方面采用光纤通讯模式实时多站点操作监控即每个站点既是主站点又是从站点。在各站点工控机(电脑)或触摸屏上都实现整个系统操作。另外光纤通讯节点采用网络高速交换机构成整个系统网路回路能准确检测每个节点网络通讯状况并向其发送和接受实时数据。每个节点下位机采用西门子PLC,上位机采用计算机组态或触摸屏。
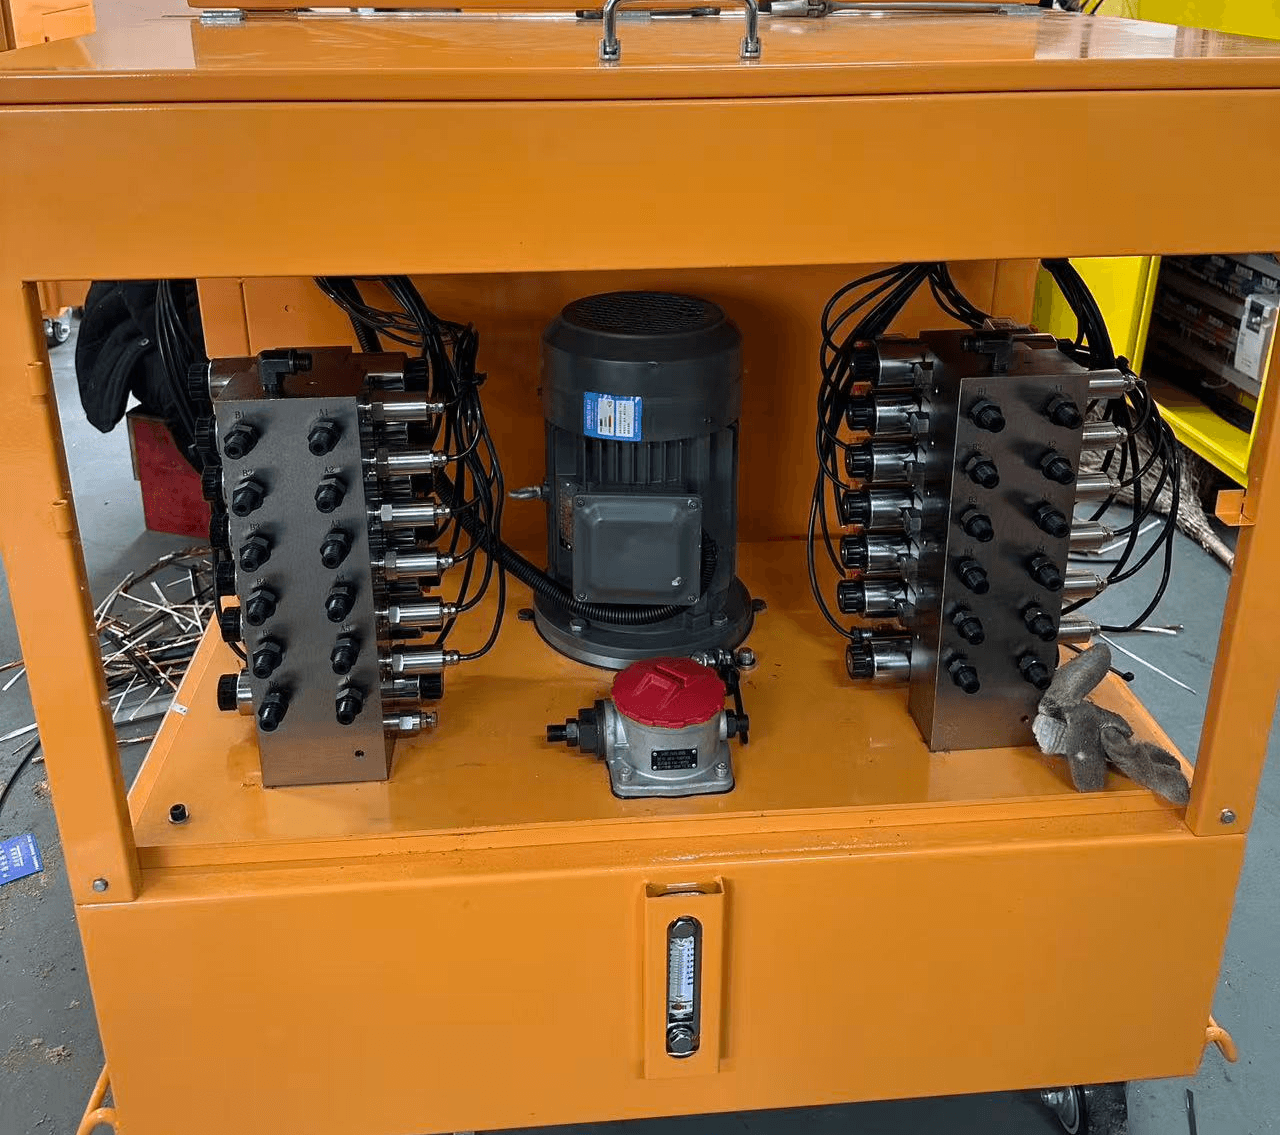
智能同步顶升系统液压配置:每个站点采用各自独立液压站来保障各站点液压系统压力需求。即一个独立站点的顶升和水平推进部分分别采用各自独立的大流量高压泵站来实现每个顶升和推进动作的精确执行。
具体各系统参数如下:
多站点智能桥梁同步顶升系统主要技术参数:
多站点智能桥梁同步顶升系统主要由以下部分组成:
监控主机(可远程监测)、主站、从站(一到多个最大可扩展32站点)、千斤顶、压力传感器、位移传感器、油管等其他辅件。
多站点智能桥梁同步顶升系统优点:
(一)自动化程度高:以位移为主控指标,压力为辅控指标,监控主机发出操作指令,系统自动完成顶升、下降过程,整个顶升过程都在PLC控制下完成。
(二)劳动强度低:大幅提高了同步顶升施工进行中的自动化程度, 减少劳动强度,操作简单方便易懂,无需一人一顶的方式进行作业,进行自动数据测量、记录、消除了人工同步顶升过程中人为因素的影响,大大提高了同步顶升精度和施工质量。
(三)局部独立控制:在桥梁顶升和下降过程中,每个控制点的压力和位移进行精准的独立控制。
(四)整体同步控制:所有控制点之间实现整体的高精度位移同步控制智能同步下降及智能同步顶升,采用高精度位移测量控制,为解决支座脱空提供有效的时间和空间,杜绝支座的剪切性变形,避免桥梁的二次伤害。
(五)实时监测:现场采用分散布置,集中操作的系统结构,业主单位、监理单位、操作人员在监控主机上或者登录账号即可实时监控各控制点的当前位移和压力,对整个顶升过程一目了然,心中有数。
(六)异常报警:对顶升过程中的各种异常情况,系统会根据异常的具体情况进行报警提示操作人员注意或者自动停止顶升,以确保施工安全。
(七)过程记录:整个顶升过程通过视频、图表等方式予以记录,便于对顶升过程质量进行监控。
多站点智能桥梁同步顶升系统其工作原理
(一)顶升液压系统:
顶升装置:液压千斤顶偏载能力5°,顶升速度为10mm/min;分组千斤顶组内顶升缸控制形式为压力闭环控制,压力控制精度≤5%,组与组间控制形式为位置闭环控制,同步精度±3.0mm。
(二)液压系统工作原理:
由高压柱塞泵、单向阀、压力传感器及电磁溢流阀组成电子卸荷节能供油回路,稳定地为顶升缸提供达油压,顶升缸的下腔接有减压阀液控单向阀和测压接头,减压阀共有3个油口:进油口、出油口、回油口,出油口的压力为减压阀的调定压力与回油口的压力之和。回油口压力受比例伺服阀控制,当比例伺服阀的出口压力为2.0Mpa时,顶升缸的总推力与顶升物的自重平衡,一旦电磁阀意外断电,液控单向阀立即关闭,确保顶升缸不至于带载下滑,防止突然断电所带来的灾难性的后果。同时通过测压接头可向顶升缸内少量补油,正常工作时,电磁阀的电磁铁始终通电,当电磁阀处于中位时,顶升油缸完成一步顶升,顶升缸上下腔油压均为零,关闭液控单向阀后,可以拆装油管,进行临时支撑支垫。当电磁铁通电时,顶升缸处于空载快速回缩状态。为避免举升或回缩时速度过快,在电磁阀的进油口接有调速阀,她可控制顶升缸的运动速度。
(三)液压系统控制原理:
换向阀、压力传感器和电子放大器组成压力闭环,根据每个顶升缸承载的不同调定减压阀的压力,千斤顶托举起桥梁上部结构,为了稳定桥梁的位置,在每千斤安装1个位移传感器作精密位置测量,进行位置反馈,组成位置闭环,一旦测量位置与指令位置存在偏差,便会产生误差信号,该信号经放大后叠加到指令信号上,使该组总的举升力量增加或减小,于是各油缸的位置发生变化,直至位置误差消除为止。由于每个千斤顶顶升系统的位置信号由同一个数字积分器给出,因此可保持同步顶升,只要改变数字积分器的时间常数,便可便地改变顶升或回落的速度。
工艺安装要求:
当系统发出自动工作命令后,系统先开始同步顶升达到设定压力后顶升部分停止(停顿时间由系统操作技术人员设定)并持续保压保证顶升力的稳定;停顿时间结束后水平移动部分开始工作当达到设定水平位移后水平推进停止开始水平退回(如工艺需要可以先顶升部分高速回零后再水平退回)同时顶升部分高速归零,当水平部分退回原点后(可设定停顿时间)系统自动再一次开始顶升.推进循环工作状态直到达到现场需求后停止系统工作。
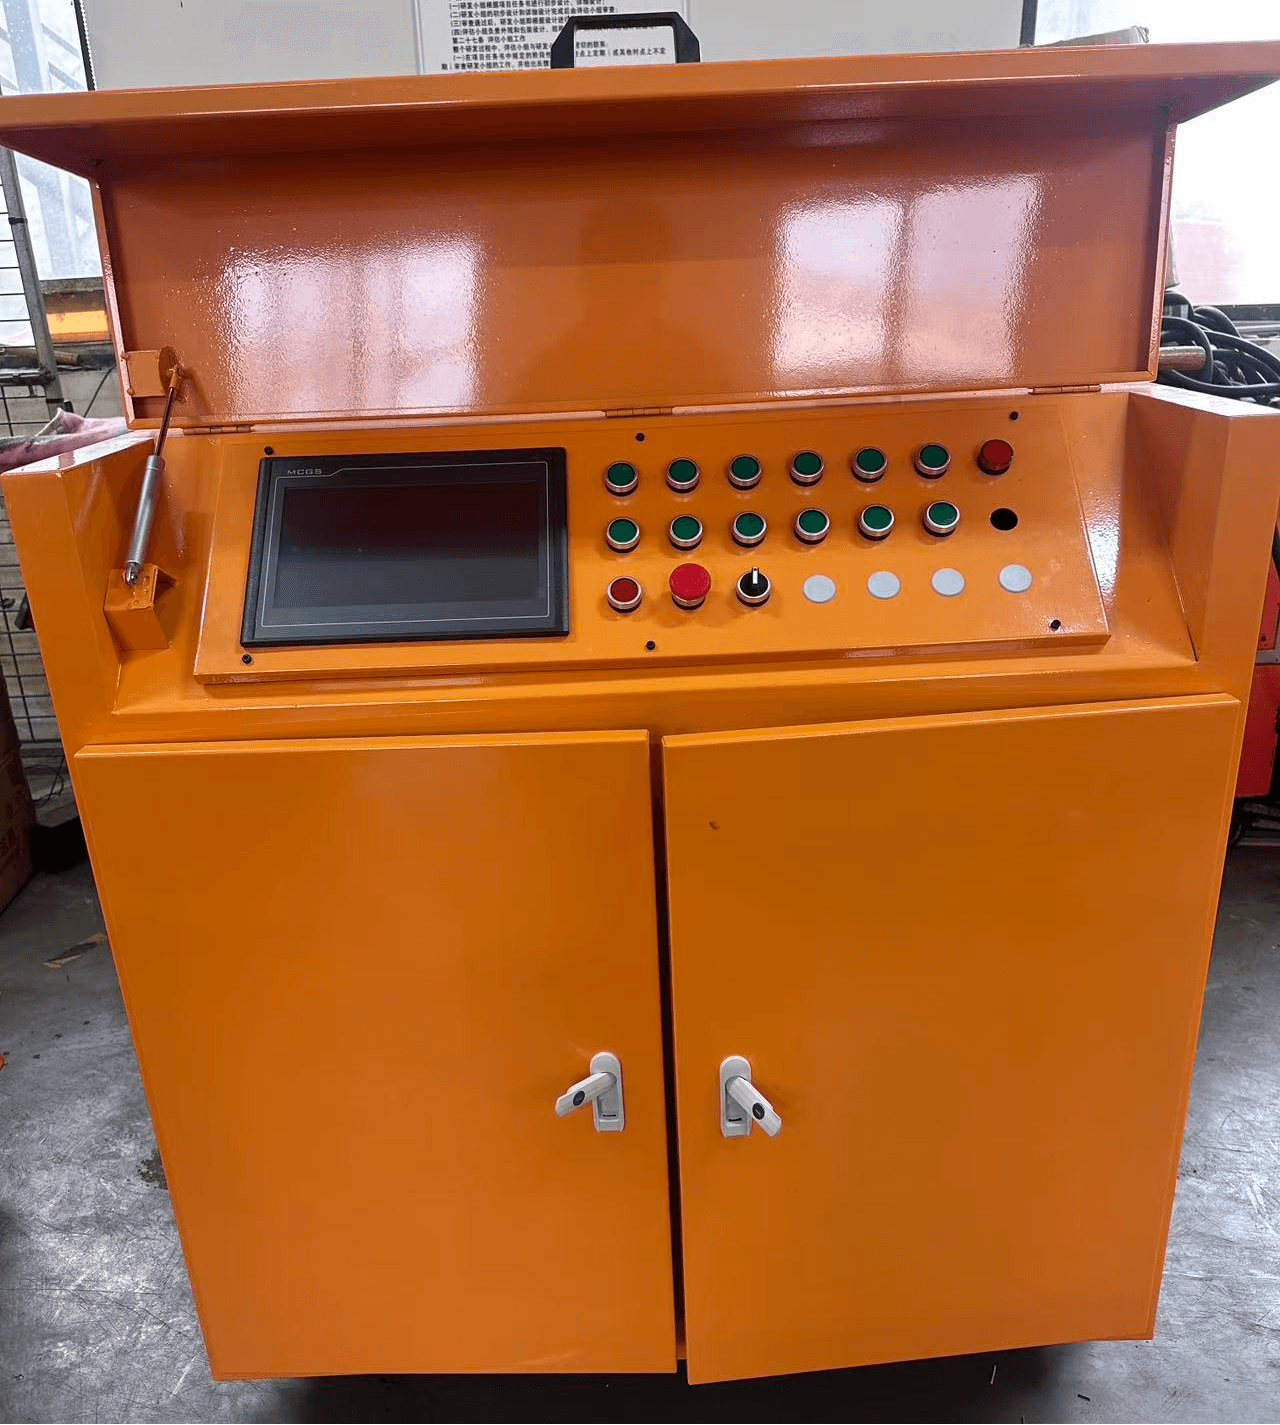
设备概况总揽图如下:
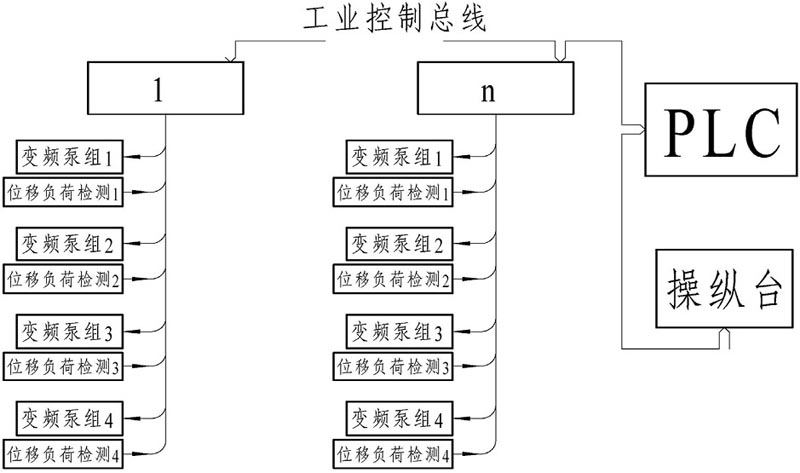
现场安装结构示意图如下:
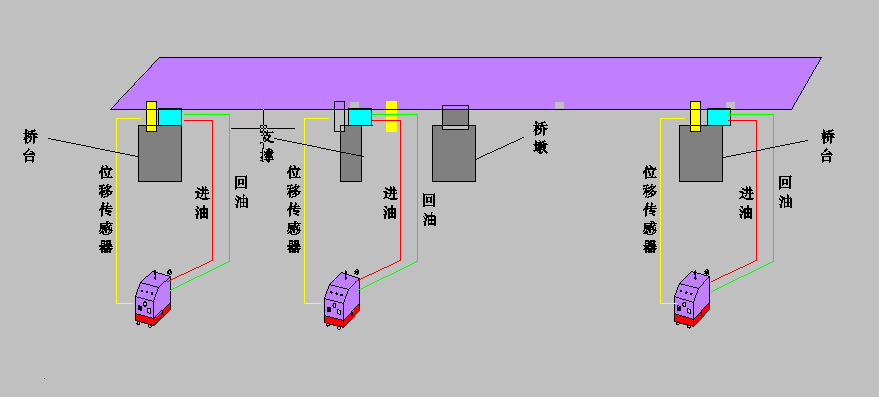
每个站点通过无线天线或者选着网线传送数据,通过位移传感器检测位移,通过压力传感器监测千斤顶压力,控制每个站点的千斤顶顶升和下降,从而实现桥梁整体上升效果,达到施工目的。
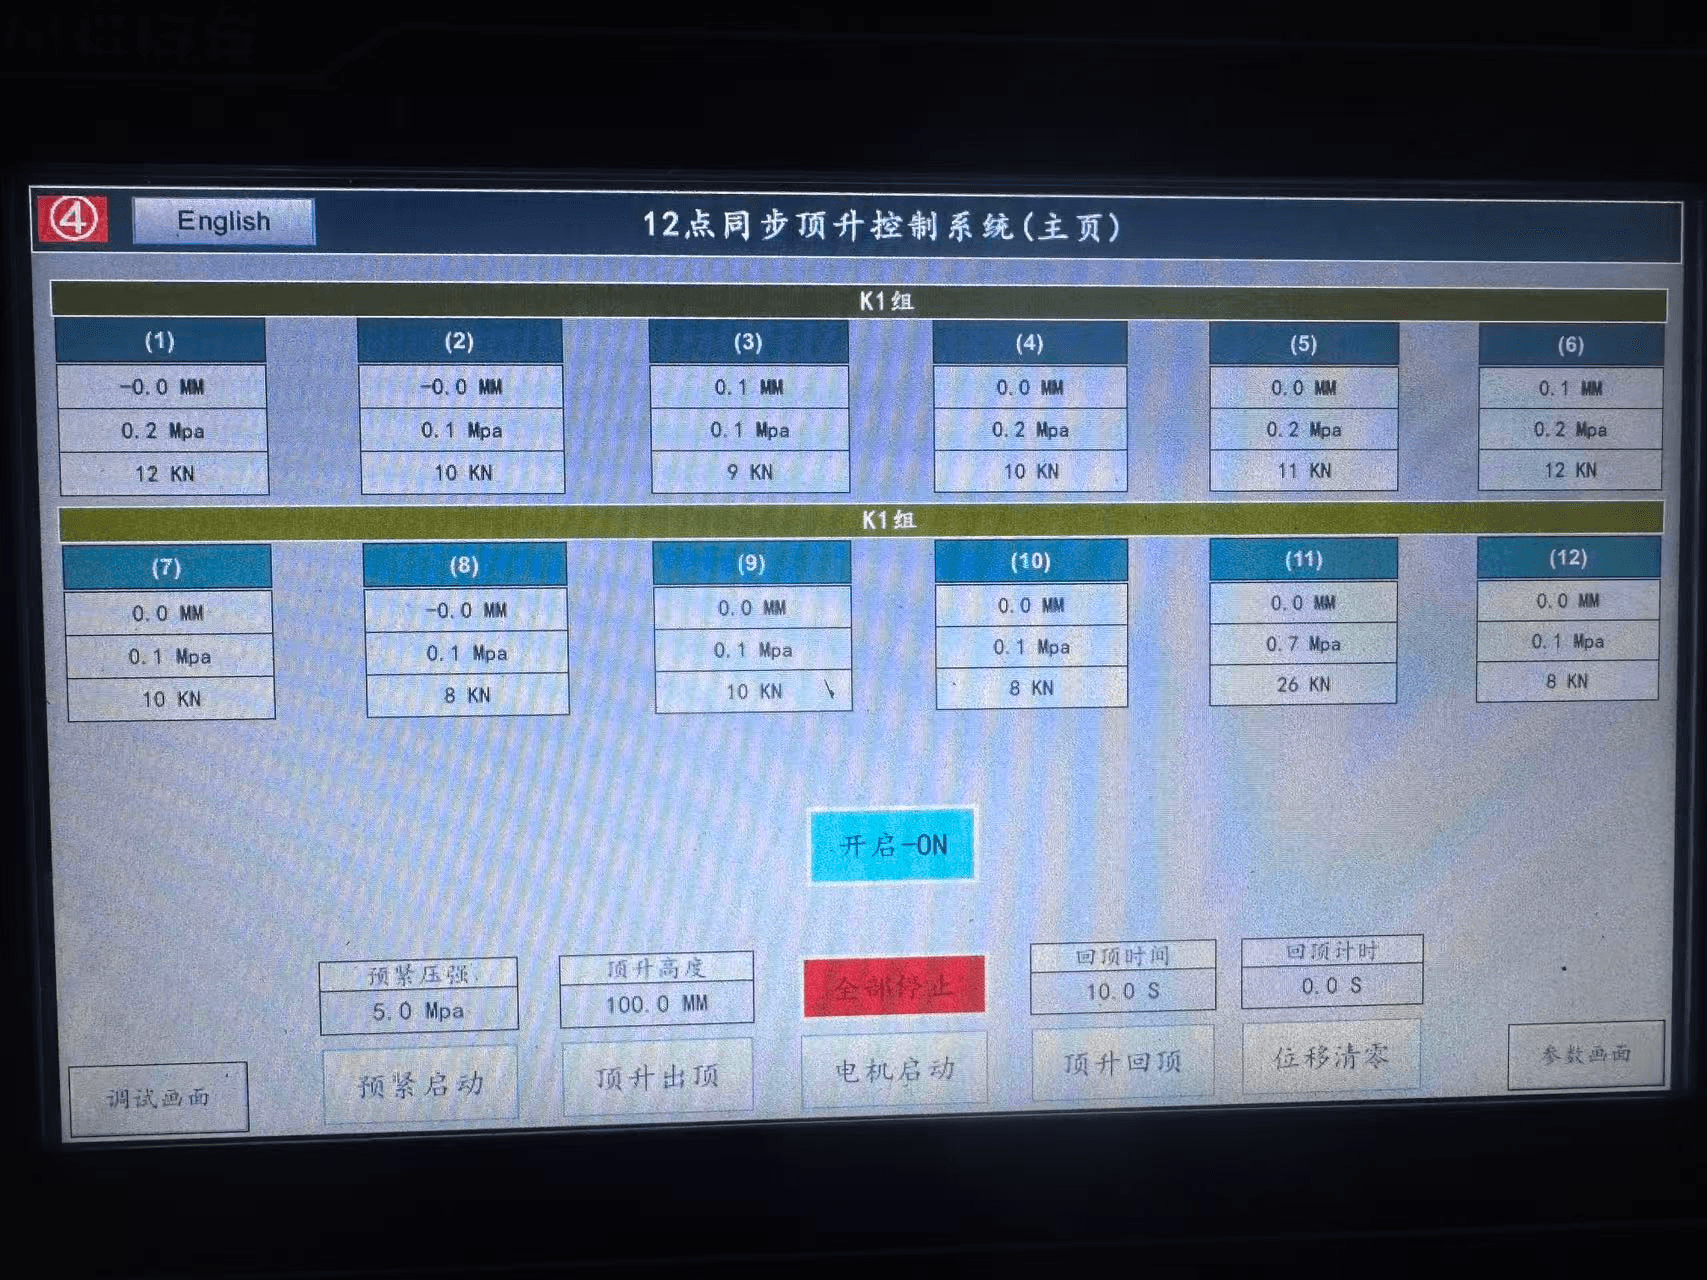
操作界面: